配祺机器人 · 无人送餐解决方案

让机器人完成
一整程配送

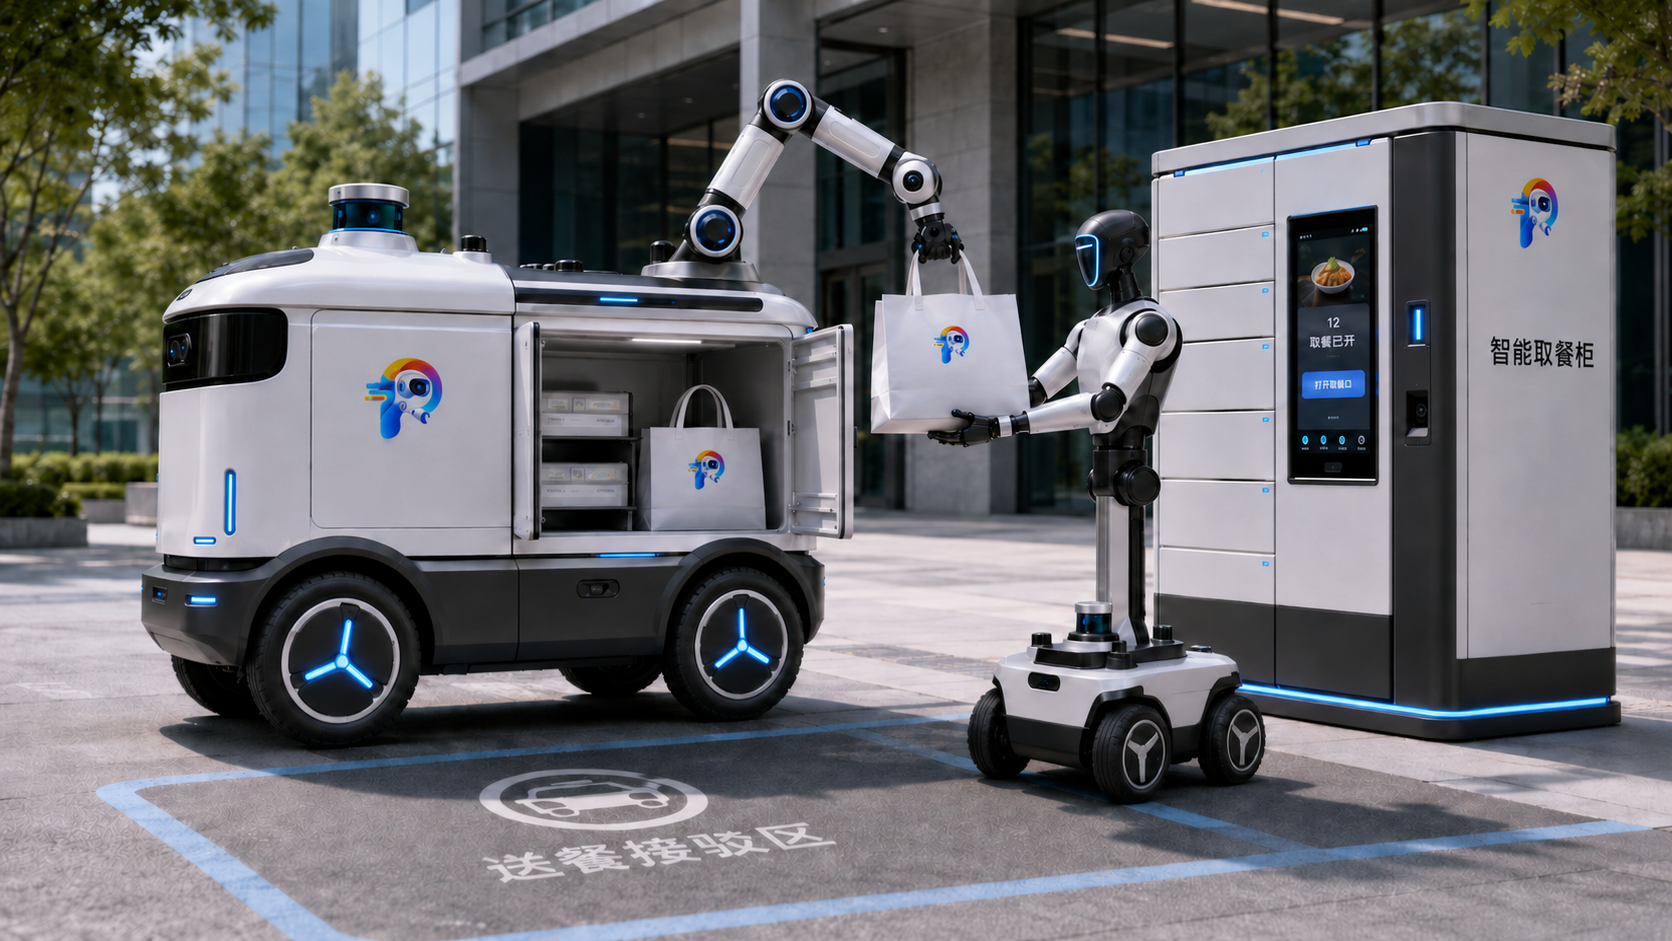
配祺机器人正在研发面向园区、写字楼、校园等场景的无人送餐解决方案,通过无人配送车、车载机械臂、末端机器人与云端系统协同,探索从取餐、运输、交接到送达的自动化配送流程。

自主循迹
园区行驶 · 研发方向
三端协同
车 · 臂 · 机闭环协同
全流程
取 · 运 · 送闭环探索
方案示意:无人配送车的机械臂将餐品交给四轮双臂机器人,旁边是智能取餐柜
协同配送方案

我们在做什么

我们希望把无人配送车、车载机械臂、末端机器人和调度系统连接起来,让不同设备能够协同完成一笔真实的送餐任务。

无人送餐完整闭环链路

从商家出餐到用户取餐
  1. 第一步

    商家出餐

    餐品规范打包,完成订单绑定与分拣录入

  2. 第二步

    配送车运输

    安全锁闭,探索园区道路自主长距离运输

  3. 第三步

    机械臂交接

    通过视觉标定,探索车内餐品抓取与设备交接

  4. 第四步

    末端机器人配送

    探索楼层间接驳,连接用户与智能取餐柜

  5. 第五步

    用户取餐

    验证取餐凭证,完成餐品交付与流程确认

无人配送车

核心运输节点

负责园区 / 楼宇间的餐品运输,是送餐链路中的核心运输节点。探索多传感器融合导航与模块化配送货箱。
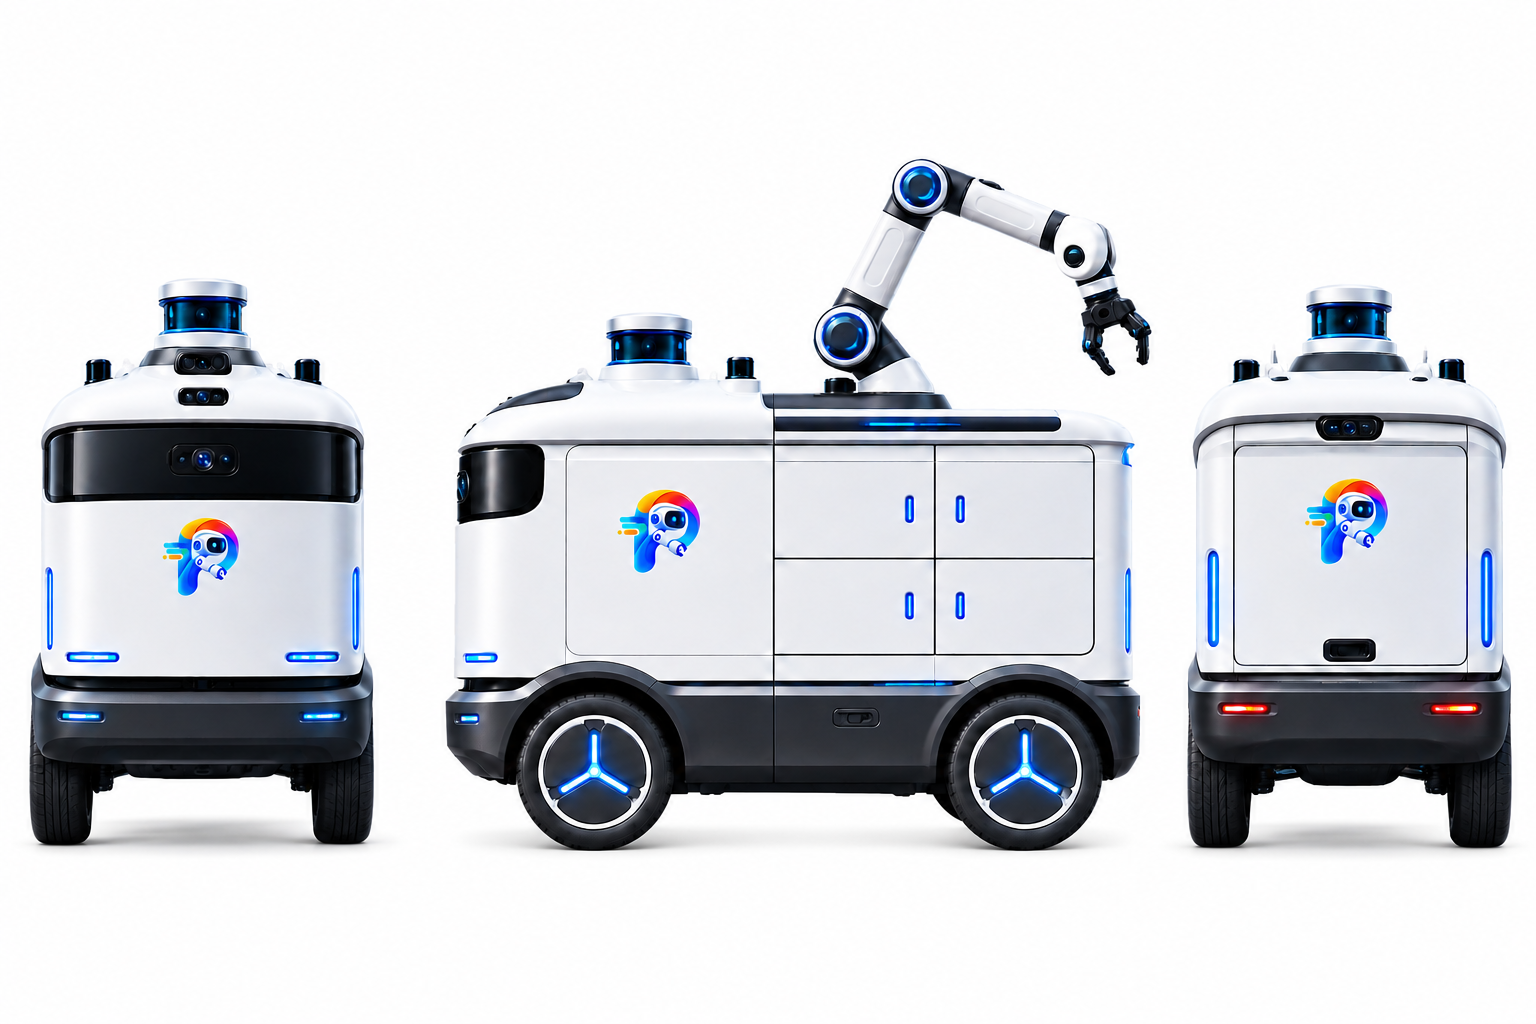
无人配送车前、侧、后三视图,侧面可见车载机械臂与模块化货箱

末端机器人

末端配送节点

负责最后一段交接与送达,连接配送车与用户取餐场景。通过四轮双臂协作系统,探索楼宇中的短距离配送。
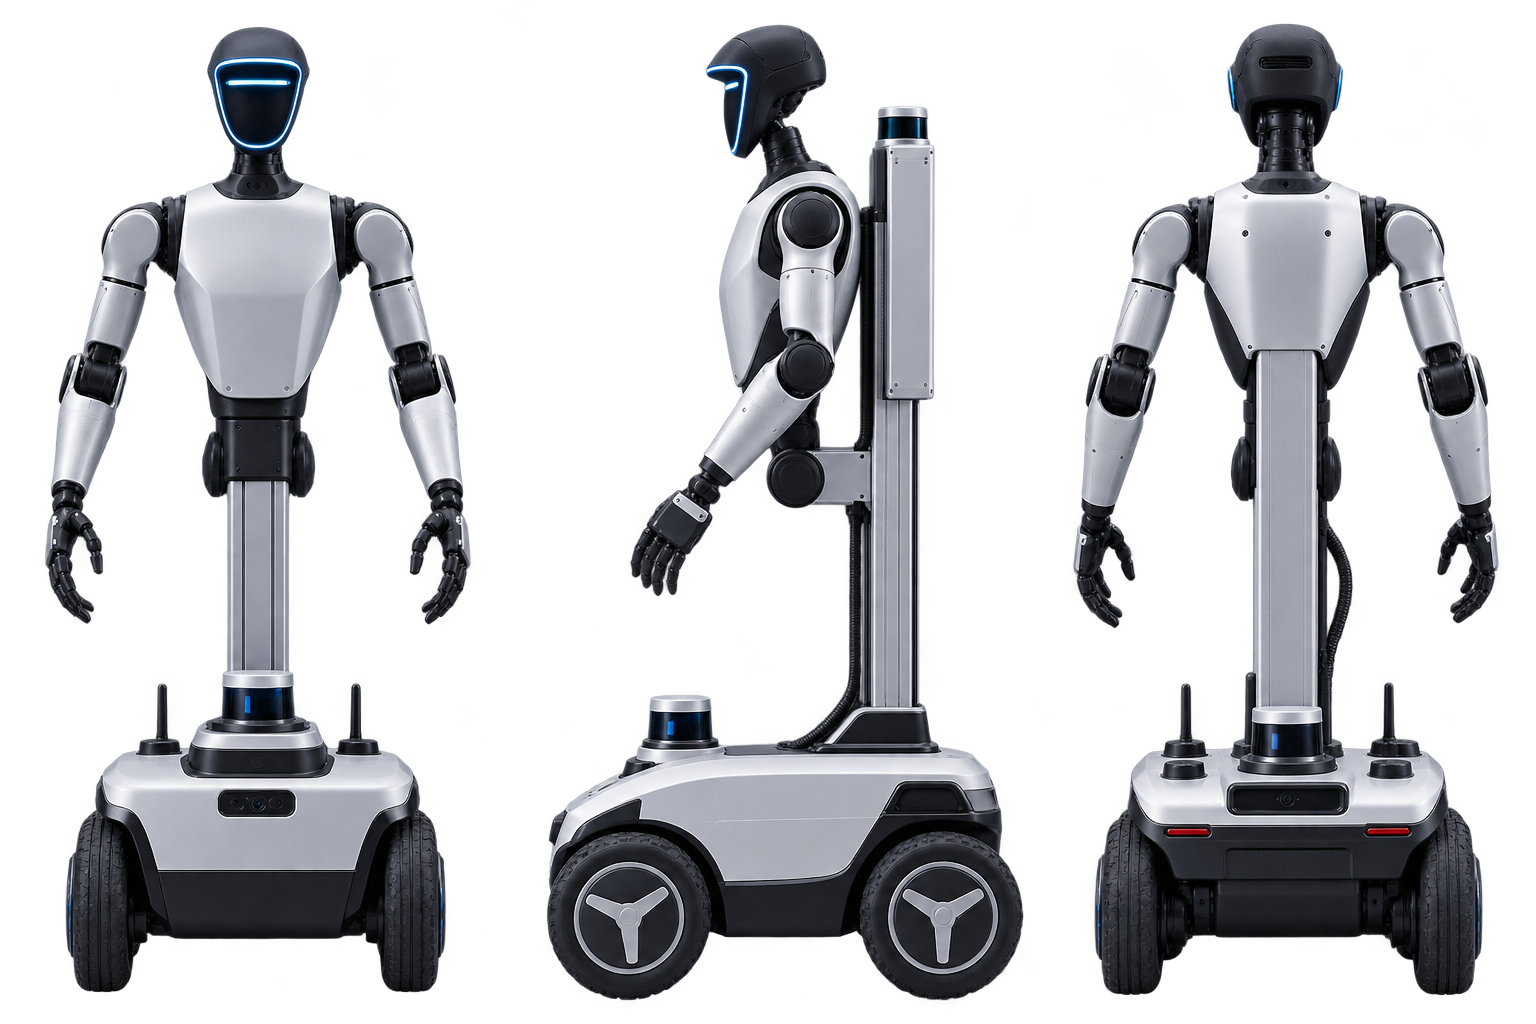
四轮双臂末端机器人的前、侧、后三视图,展示升降立柱及移动底盘
硬件执行系统

车载机械臂

机械臂用于完成车内餐品抓取、设备间自动交接等动作,是业务流程中的关键执行部件。抓取精度、夹爪适配与包装转运能力将随实机测试持续验证。

精准抓取 · 待实机验证自适应抓取探索
软件与车队管理

云端调度系统

调度系统负责连接订单、车辆、机器人和任务流程,实现统一管理与协同调度。通过站点、运力与任务编排,为设备接入和协作流程建立基础。
协同调度 · 云端编排多设备协同探索
走近配祺机器人

关于我们

配祺机器人专注于机器人配送相关技术与业务场景探索,当前聚焦无人送餐方向。

我们正在尝试连接无人配送车、车载机械臂、末端机器人和软件系统,让不同设备不再彼此割裂,而是能够共同完成一笔真实的配送任务。

相比单一硬件,我们更关注的是完整业务流程的打通,让机器人真正进入实际配送场景。

配祺机器人彩色机器人品牌标志
配祺机器人无人送餐方案研发

探索下一代自动化末端物流

携手探索,共同创造

联系我们

对外联系渠道暂未公布。我们正在筹备技术合作、场景合作、硬件合作与项目试点,正式联系方式将在此更新。